-
Astable Multivibrator: RGB LED and Radome Spider
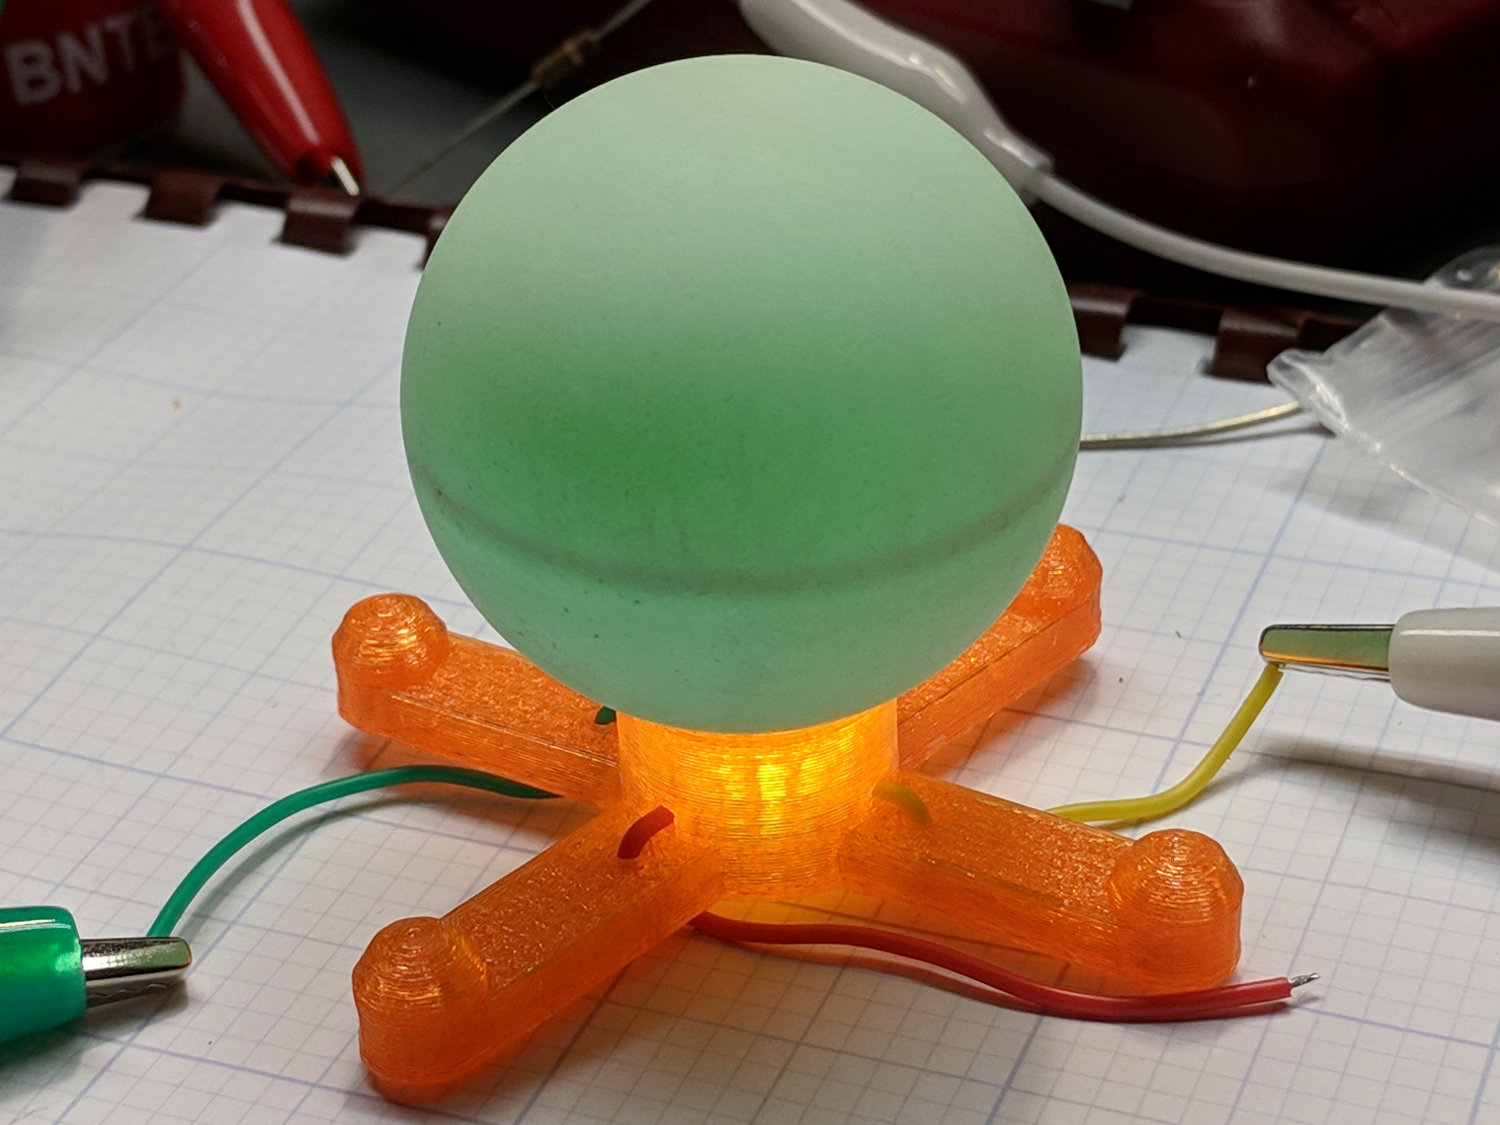
Well, a spider with half the proper leg count:
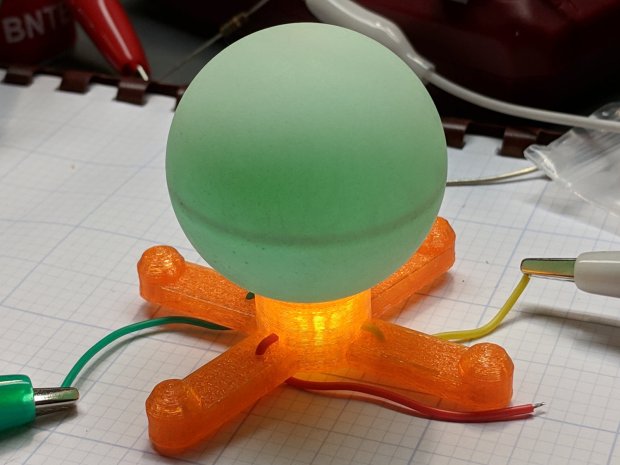
RGB LED – radome test One could argue the LED spider has an unusually large abdomen, but I’m not going there.
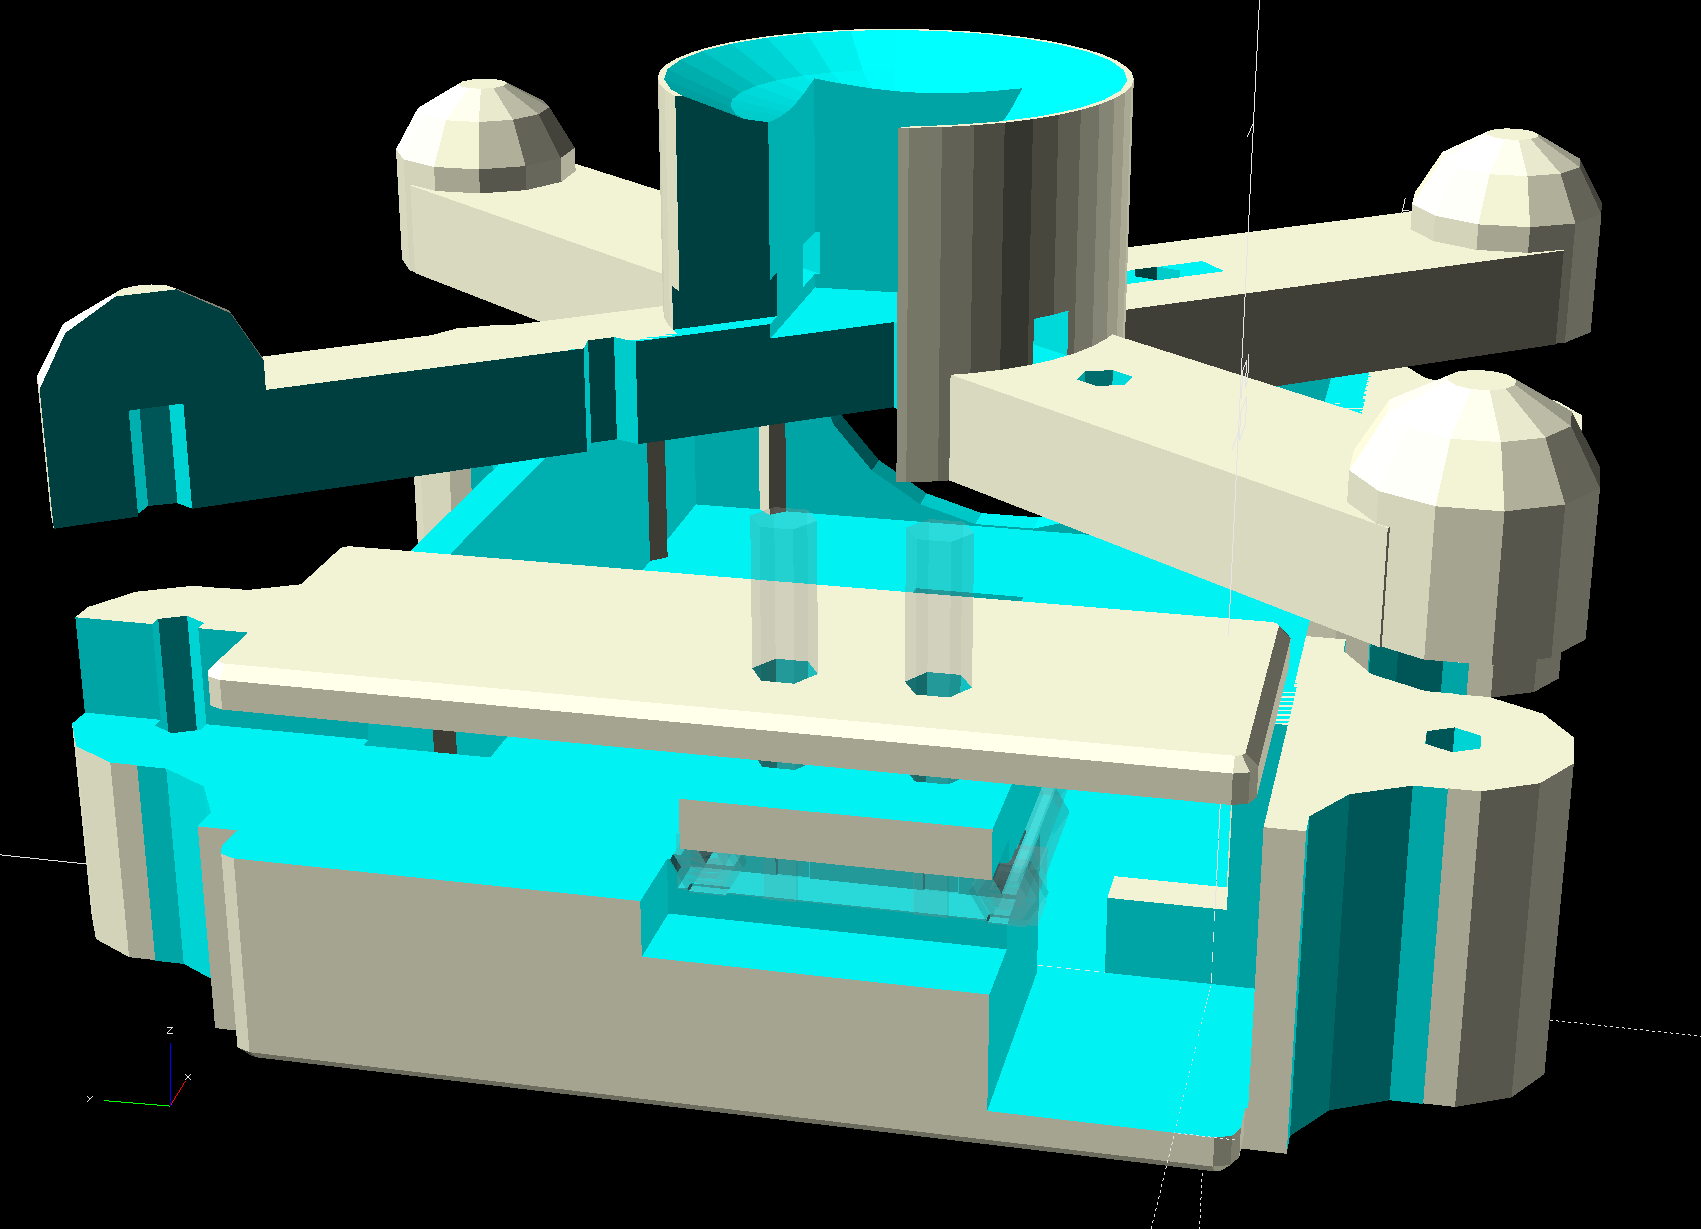
The solid model looks the same way:

Astable Multivibrator Battery Holder – RGB LED Spider – radome And, yes, those are eye protection caps over the four wire struts, most useful during construction while maneuvering the radome into position.
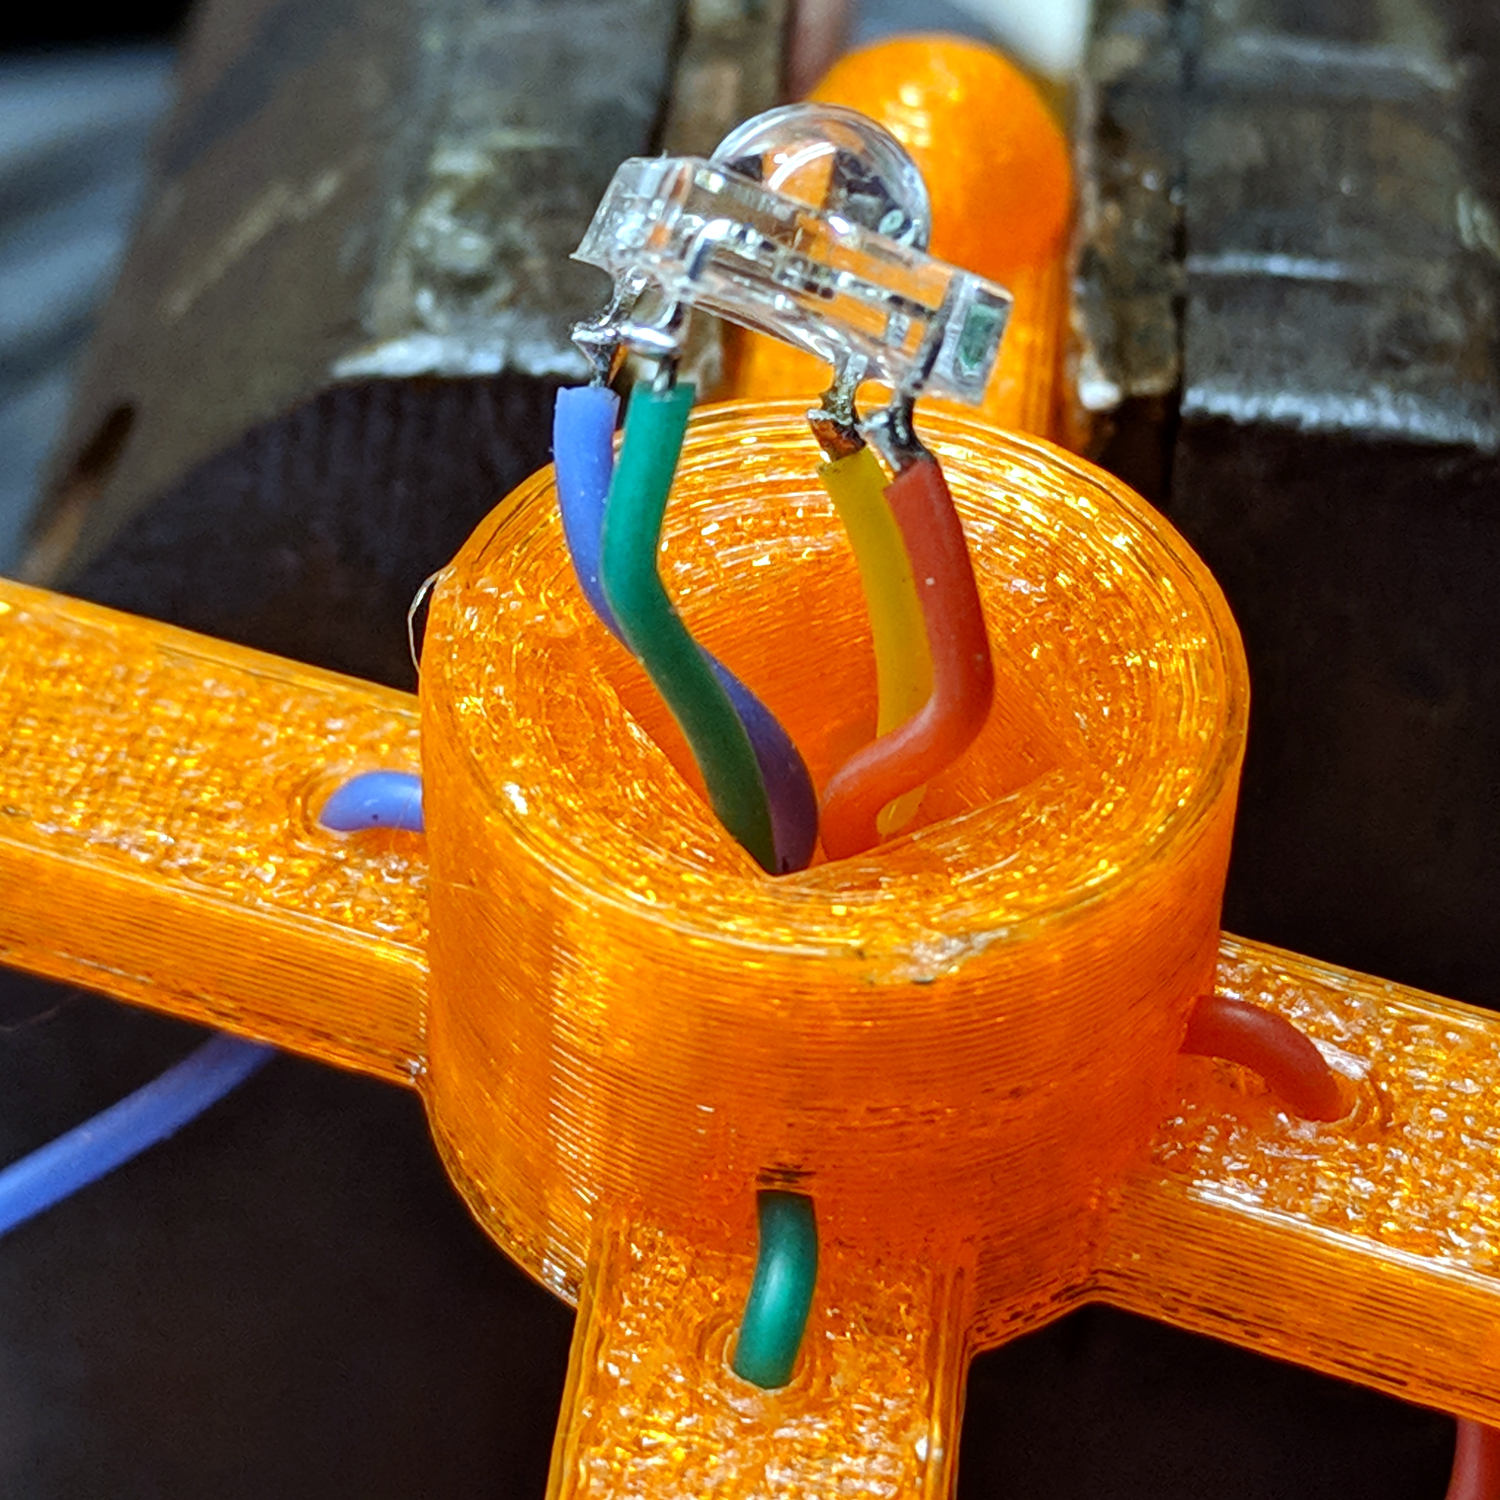
For reasons unknown to me, they’re called “Pirhana” LEDs:

RGB LED – wiring I trimmed off half of each pin, soldered on 28 AWG color-coded silicone wires, threaded wires through openings, then rammed the LED package into the recess so it sits just below the radome’s curve. The dent matching the ball comes from the chord equation, as always, and looks pretty good.
The radome is, of course, a one-star ping pong ball from the usual big box retailer’s sporting goods section. The stamped logo sits at a random position with respect to the ball’s interior structure (visible when lit, as in the top picture), so I erased it with a fine-grit sanding sponge. Hollow plastic golf balls might work just as well, with an even more interesting surface texture.
The source code includes a cutaway look at the printed parts to verify their innards:

Astable Multivibrator Battery Holder – RGB LED Spider – fit view The OpenSCAD source code as a GitHub Gist:
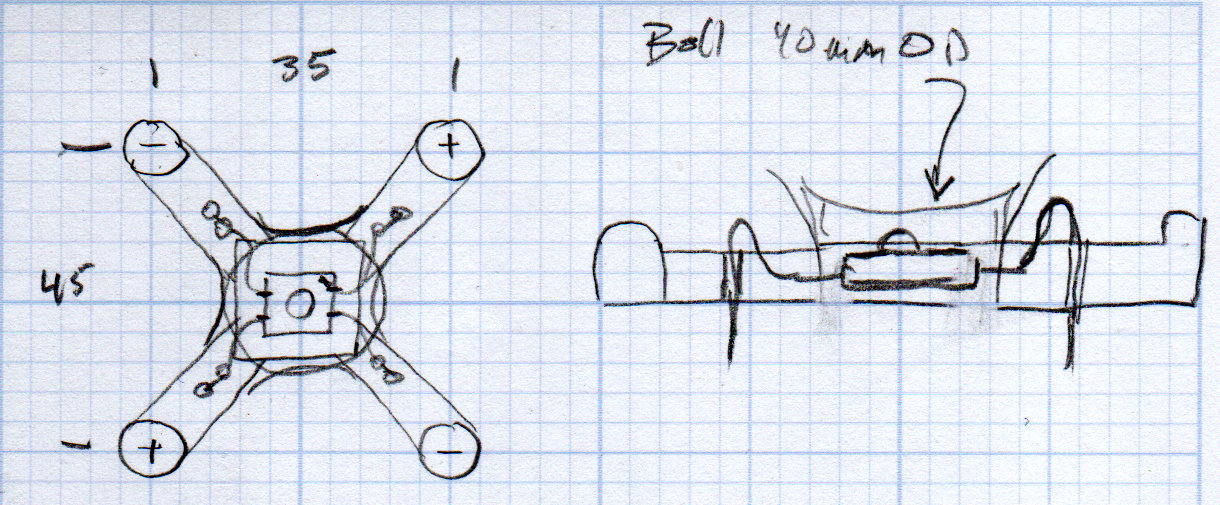
This file contains hidden or bidirectional Unicode text that may be interpreted or compiled differently than what appears below. To review, open the file in an editor that reveals hidden Unicode characters. Learn more about bidirectional Unicode characters// Holder for Li-Ion battery packs // Ed Nisley KE4ZNU January 2013 // 2018-11-15 Adapted for 1.5 mm pogo pins, battery data table // 2018-12 RGB LED spider, general cleanups /* [Layout options] */ BatteryName = "NP-BX1"; // [NP-BX1,NB-5L,NB-6L] RGBCircuit = true; // false = 1 strut pair, true = 2 pairs Layout = "Case"; // [Build,Show,Fit,Case,Lid,Pins,RGBSpider] /* [Extrusion parameters] – must match reality! */ // Print with +2 shells and 3 solid layers ThreadThick = 0.25; ThreadWidth = 0.40; HoleWindage = 0.2; function IntegerMultiple(Size,Unit) = Unit * ceil(Size / Unit); function IntegerLessMultiple(Size,Unit) = Unit * floor(Size / Unit); Protrusion = 0.1; // make holes end cleanly /* [Hidden] */ inch = 25.4; BuildOffset = 3.0; // clearance for build layout Gap = 2.0; // separation for Fit parts //- Basic dimensions WallThick = 4*ThreadWidth; // holder sidewalls BaseThick = 6*ThreadThick; // bottom of holder to bottom of battery TopThick = 6*ThreadThick; // top of battery to top of holder //- Battery dimensions – rationalized from several samples // Coordinate origin at battery corner with contacts, key openings downward T_NAME = 0; // Name must fit recess, so don't get loquacious T_SIZE = 1; T_CONTACTS = 2; T_KEYS = 3; BatteryData = [ ["NP-BX1",[43.0,30.0,9.5],[[-0.75,6.0,6.2],[-0.75,16.0,6.2]],[[1.70,3.70,2.90],[1.70,3.60,2.90]]], ["NB-5L", [45.0,32.0,8.0],[[-0.82,4.5,3.5],[-0.82,11.0,3.5]],[[2.2,0.75,2.0],[2.2,2.8,2.0]]], ["NB-6L",[42.5,35.5,7.0],[[-0.85,5.50,3.05],[-0.85,11.90,3.05]],[[2.0,0.70,2.8],[2.0,2.00,2.8]]], ]; echo(str("Battery: ",BatteryName)); BatteryIndex = search([BatteryName],BatteryData,1,0)[0]; echo(str(" Index: ",BatteryIndex)); BatterySize = BatteryData[BatteryIndex][T_SIZE]; // X = length, Y = width, Z = thickness echo(str(" Size: ",BatterySize)); Contacts = BatteryData[BatteryIndex][T_CONTACTS]; // relative to battery edge, front, and bottom echo(str(" Contacts: ",Contacts)); ContactOC = Contacts[1].y – Contacts[0].y; // + and – terminals for pogo pin contacts ContactCenter = Contacts[0].y + ContactOC/2; KeyBlocks = BatteryData[BatteryIndex][T_KEYS]; // recesses in battery face set X position echo(str(" Keys: ",KeyBlocks)); //- Pin dimensions ID = 0; OD = 1; LENGTH = 2; PinShank = [1.5,2.0,6.5]; // shank, flange, compressed length PinFlange = [1.5,2.0,0.5]; // flange, length included in PinShank PinTip = [0.9,0.9,2.5]; // extended spring-loaded tip WireOD = 1.7; // wiring from pins to circuitry PinChannel = WireOD; // cut behind flange for solder overflow PinRecess = 3.0; // recess behind pin flange end for epoxy fill echo(str("Contact tip dia: ",PinTip[OD])); echo(str(" .. shank dia: ",PinShank[ID])); OverTravel = 0.5; // space beyond battery face at X origin //- Holder dimensions GuideRadius = ThreadWidth; // friction fit ridges GuideOffset = 7; // from compartment corners LidOverhang = 2.0; // atop of battery for retention LidClearance = LidOverhang * (BatterySize.z/BatterySize.x); // … clearance above battery for tilting echo(str("Lid clearance: ",LidClearance)); CaseSize = [BatterySize.x + PinShank[LENGTH] + OverTravel + PinRecess + GuideRadius + WallThick, BatterySize.y + 2*WallThick + 2*GuideRadius, BatterySize.z + BaseThick + TopThick + LidClearance]; echo(str("Case size: ",CaseSize)); CaseOffset = [-(PinShank[LENGTH] + OverTravel + PinRecess),-(WallThick + GuideRadius),0]; // position around battery ThumbRadius = 10.0; // thumb opening at end of battery CornerRadius = 3*ThreadThick; // nice corner rounding LidSize = [-CaseOffset.x + LidOverhang,CaseSize.y,TopThick]; LidOffset = [0.0,CaseOffset.y,0]; //- Wire struts StrutDia = 1.6; // AWG 14 = 1.6 mm StrutSides = 3*4; StrutBase = [StrutDia,StrutDia + 4*WallThick,CaseSize.z – TopThick]; // ID = wire, OD = buildable //StrutOC = [IntegerLessMultiple(BatterySize.x – StrutBase[OD],5.0), // set easy OC wire spacing // IntegerMultiple(CaseSize.y + StrutBase[OD],5.0)]; StrutOC = [IntegerLessMultiple(CaseSize.x – 2*CornerRadius -2*StrutBase[OD],5.0), IntegerMultiple(CaseSize.y + StrutBase[OD],5.0)]; StrutOffset = [CaseSize.x/2 + CaseOffset.x,BatterySize.y/2]; // from case centerlines StrutAngle = atan(StrutOC.y/StrutOC.x); echo(str("Strut OC: ",StrutOC)); //- RGB LED RGBBody = [8.0,8.0,5.0]; // Z = body height RGBPin = 5.0; // pin length RGBPinsOC = [5.0,5.0]; // pin layout RGBRecess = RGBBody.z + RGBPin/2; // maximum LED recess depth BallOD = 40.0; // radome sphere BallSides = 4*StrutSides; // nice number of sides BallPillar = [norm([RGBBody.x,RGBBody.y]), norm([RGBBody.x,RGBBody.y]) + 4*WallThick, StrutBase[OD] + RGBBody.z]; BallChordM = BallOD/2 – sqrt(pow(BallOD/2,2) – (pow(BallPillar[OD],2))/4); echo(str("Ball chord depth: ",BallChordM)); //———————- // Useful routines module PolyCyl(Dia,Height,ForceSides=0) { // based on nophead's polyholes Sides = (ForceSides != 0) ? ForceSides : (ceil(Dia) + 2); FixDia = Dia / cos(180/Sides); cylinder(r=(FixDia + HoleWindage)/2,h=Height,$fn=Sides); } //——————- //– Guides for tighter friction fit module Guides() { translate([GuideOffset,-GuideRadius,0]) PolyCyl(2*GuideRadius,(BatterySize.z – Protrusion),4); translate([GuideOffset,(BatterySize.y + GuideRadius),0]) PolyCyl(2*GuideRadius,(BatterySize.z – Protrusion),4); translate([(BatterySize.x – GuideOffset),-GuideRadius,0]) PolyCyl(2*GuideRadius,(BatterySize.z – Protrusion),4); translate([(BatterySize.x – GuideOffset),(BatterySize.y + GuideRadius),0]) PolyCyl(2*GuideRadius,(BatterySize.z – Protrusion),4); translate([(BatterySize.x + GuideRadius),GuideOffset/2,0]) PolyCyl(2*GuideRadius,(BatterySize.z – Protrusion),4); translate([(BatterySize.x + GuideRadius),(BatterySize.y – GuideOffset/2),0]) PolyCyl(2*GuideRadius,(BatterySize.z – Protrusion),4); } //– Contact pins // Rotated to put them in their natural oriention // Aligned to put tip base / end of shank at Overtravel limit module PinShape() { translate([-(PinShank[LENGTH] + OverTravel),0,0]) rotate([0,90,0]) rotate(180/6) union() { PolyCyl(PinTip[OD],PinShank[LENGTH] + PinTip[LENGTH],6); PolyCyl(PinShank[ID],PinShank[LENGTH] + Protrusion,6); // slight extension for clean cuts PolyCyl(PinFlange[OD],PinFlange[LENGTH],6); } } // Position pins to put end of shank at battery face // Does not include recess access into case module PinAssembly() { union() { for (p = Contacts) translate([0,p.y,p.z]) PinShape(); translate([-(PinShank[LENGTH] + OverTravel) + PinChannel/2, // solder space ContactCenter, Contacts[0].z]) cube([PinChannel, (Contacts[1].y – Contacts[0].y + PinFlange[OD]), PinFlange[OD]],center=true); for (j=[-1,1]) // wire channels translate([-(PinShank[LENGTH] + OverTravel – PinChannel/2), j*ContactOC/4 + ContactCenter, Contacts[0].z – PinFlange[OD]/2]) rotate(180/6) PolyCyl(WireOD,CaseSize.z,6); } } //– Case with origin at battery corner module Case() { difference() { union() { difference() { union() { translate([(CaseSize.x/2 + CaseOffset.x), // basic case shape (CaseSize.y/2 + CaseOffset.y), (CaseSize.z/2 – BaseThick)]) hull() for (i=[-1,1], j=[-1,1], k=[-1,1]) translate([i*(CaseSize.x/2 – CornerRadius), j*(CaseSize.y/2 – CornerRadius), k*(CaseSize.z/2 – CornerRadius)]) sphere(r=CornerRadius/cos(180/8),$fn=8); // cos() fixes undersize spheres! for (i= RGBCircuit ? [-1,1] : -1) { // strut bases hull() for (j=[-1,1]) translate([i*StrutOC.x/2 + StrutOffset.x,j*StrutOC.y/2 + StrutOffset.y,-BaseThick]) rotate(180/StrutSides) cylinder(d=StrutBase[OD],h=StrutBase[LENGTH],$fn=StrutSides); translate([i*StrutOC.x/2 + StrutOffset.x,StrutOffset.y,StrutBase[LENGTH]/2 – BaseThick]) cube([2*StrutBase[OD],StrutOC.y,StrutBase[LENGTH]],center=true); // blocks for fairing for (j=[-1,1]) // hemisphere caps translate([i*StrutOC.x/2 + StrutOffset.x, j*StrutOC.y/2 + StrutOffset.y, StrutBase[LENGTH] – BaseThick]) rotate(180/StrutSides) sphere(d=StrutBase[OD]/cos(180/StrutSides),$fn=StrutSides); } } translate([-OverTravel,-GuideRadius,0]) cube([(BatterySize.x + GuideRadius + OverTravel), (BatterySize.y + 2*GuideRadius), (BatterySize.z + LidClearance + Protrusion)]); // battery space translate([BatterySize.x/2,BatterySize.y/2,0]) // recess around battery name cube([0.8*BatterySize.x,8,2*ThreadThick],center=true); } Guides(); // improve friction fit translate([-OverTravel,-GuideRadius,0]) // battery keying blocks cube(KeyBlocks[0] + [OverTravel,GuideRadius,0],center=false); translate([-OverTravel,(BatterySize.y – KeyBlocks[1].y),0]) cube(KeyBlocks[1] + [OverTravel,GuideRadius,0],center=false); translate([BatterySize.x/2,BatterySize.y/2,-ThreadThick]) // battery name! linear_extrude(height=2*ThreadThick,convexity=10) text(text=BatteryName,size=5,spacing=1.20,font="Arial:style:Bold",halign="center",valign="center"); } translate([2*CaseOffset.x, // battery top access (CaseOffset.y – Protrusion), BatterySize.z + LidClearance]) cube([2*CaseSize.x,(CaseSize.y + 2*Protrusion),2*TopThick]); for (i2 = RGBCircuit ? [-1,1] : -1) { // strut wire holes and fairing for (j=[-1,1]) translate([i2*StrutOC.x/2 + StrutOffset.x,j*StrutOC.y/2 + StrutOffset.y,0]) rotate(180/StrutSides) PolyCyl(StrutBase[ID],2*StrutBase[LENGTH],StrutSides); for (i=[-1,1], j=[-1,1]) translate([i*StrutBase[OD] + (i2*StrutOC.x/2 + StrutOffset.x), j*StrutOC.y/2 + StrutOffset.y, -(BaseThick + Protrusion)]) rotate(180/StrutSides) PolyCyl(StrutBase[OD],StrutBase[LENGTH] + 2*Protrusion,StrutSides); } translate([(BatterySize.x – Protrusion), // remove thumb notch (CaseSize.y/2 + CaseOffset.y), (ThumbRadius)]) rotate([90,0,0]) rotate([0,90,0]) cylinder(r=ThumbRadius, h=(WallThick + GuideRadius + 2*Protrusion), $fn=22); PinAssembly(); // pins and wiring translate([CaseOffset.x + PinRecess + Protrusion,(Contacts[1].y + Contacts[0].y)/2,Contacts[0].z]) translate([-PinRecess,0,0]) cube([2*PinRecess, (Contacts[1].y – Contacts[0].y + PinFlange[OD]/cos(180/6) + 2*HoleWindage), 2*PinFlange[OD]],center=true); // pin insertion hole translate([CaseOffset.x/2 + BatterySize.x/2,BatterySize.y/2,-(BaseThick + Protrusion)]) linear_extrude(height=2*ThreadThick + Protrusion,convexity=10) mirror([0,1,0]) text(text="KE4ZNU",size=6,spacing=1.20,font="Arial:style:Bold",halign="center",valign="center"); } } // Lid position offset to match case module Lid() { difference() { translate([-LidSize.x/2 + LidOffset.x + LidOverhang,LidSize.y/2 + LidOffset.y,0]) difference() { hull() for (i=[-1,1], j=[-1,1], k=[-1,1]) translate([i*(LidSize.x/2 – CornerRadius), j*(LidSize.y/2 – CornerRadius), k*(LidSize.z – CornerRadius)]) // double thickness for flat bottom sphere(r=CornerRadius,$fn=8); translate([0,0,-LidSize.z/2]) // remove bottom cube([(LidSize.x + 2*Protrusion),(LidSize.y + 2*Protrusion),LidSize.z],center=true); translate([LidSize.x/8,0,0]) cube([LidSize.x/4,0.75*LidSize.y,4*ThreadThick],center=true); // epoxy recess } translate([0,0,-(Contacts[0].z + PinFlange[OD])]) // punch wire holes PinAssembly(); } } // Spider for RGB LED + radome atop vertical struts module RGBSpider() { difference() { union() { for (i=[-1,1], j=[-1,1]) { translate([i*StrutOC.x/2,j*StrutOC.y/2,StrutBase[OD]/2]) rotate(180/StrutSides) // doesn't quite match crosspieces; close enough sphere(d=StrutBase[OD]/cos(180/StrutSides),$fn=StrutSides); translate([i*StrutOC.x/2,j*StrutOC.y/2,0]) rotate(180/StrutSides) cylinder(d=StrutBase[OD],h=StrutBase[OD]/2,$fn=StrutSides); } for (m=[-1,1]) // connecting bars rotate(m*StrutAngle) translate([0,0,StrutBase[OD]/4]) cube([norm(StrutOC),StrutBase[OD],StrutBase[OD]/2],center=true); translate([0,0,0]) // pillar for RGB LED and ball cylinder(d=BallPillar[OD],h=BallPillar[LENGTH],$fn=BallSides); } for (i=[-1,1], j=[-1,1]) // strut wires translate([i*StrutOC.x/2,j*StrutOC.y/2,-Protrusion]) rotate(0) PolyCyl(StrutBase[ID],StrutBase[OD]/2,6); for (m=[-1,1], n=[0,1]) // RGBA wires through bars rotate(m*StrutAngle + n*180) translate([StrutOC.x/3,0,-Protrusion]) PolyCyl(StrutBase[ID],StrutBase[OD],6); # translate([0,0,BallOD/2 + BallPillar[LENGTH] – BallChordM]) // ball inset sphere(d=BallOD); translate([0,0,2*RGBBody.z + (BallPillar[LENGTH] – BallChordM) – RGBRecess]) // LED inset cube(RGBBody + [HoleWindage,HoleWindage,3*RGBBody.z],center=true); // XY clearance + huge height for E-Z cut for (m=[-1,1]) // RGBA wires through pillar rotate(m*StrutAngle) translate([0,0,StrutBase[OD]/2 + WireOD/2 + 0*Protrusion]) cube([norm(StrutOC)/2,WireOD,WireOD],center=true); } } //——————- // Build it! if (Layout == "Case") Case(); if (Layout == "Lid") Lid(); if (Layout == "RGBSpider") { RGBSpider(); } if (Layout == "Pins") { color("Silver",0.5) PinShape(); PinAssembly(); } if (Layout == "Show") { // reveal pin assembly difference() { Case(); translate([(CaseOffset.x – Protrusion), Contacts[1].y, Contacts[1].z]) cube([(-CaseOffset.x + Protrusion),CaseSize.y,CaseSize.z]); translate([(CaseOffset.x – Protrusion), (CaseOffset.y – Protrusion), 0]) cube([(-CaseOffset.x + Protrusion), Contacts[0].y + Protrusion – CaseOffset.y, CaseSize.z]); } translate([0,0,BatterySize.z + Gap]) Lid(); color("Silver",0.15) PinAssembly(); if (RGBCircuit) translate([StrutOC.x/2,BatterySize.y/2,2*BatterySize.z]) difference() { RGBSpider(); rotate(180-StrutAngle) translate([0,0,-Protrusion]) cube([norm(StrutOC),StrutBase[OD],2*BallPillar.z],center=false); } } if (Layout == "Build") { translate([-BatterySize.x/2,-BatterySize.y/2,BaseThick]) Case(); translate([-CaseSize.x + LidSize.x,-(LidSize.y/2 + LidOffset.y),0]) Lid(); if (RGBCircuit) translate([StrutOC.x + BatterySize.x/2,0,0]) RGBSpider(); } if (Layout == "Fit") { Case(); translate([0,0,(BatterySize.z + Gap)]) Lid(); color("Silver",0.25) PinAssembly(); if (RGBCircuit) translate([StrutOC.x/2,BatterySize.y/2,2*BatterySize.z]) RGBSpider(); } The original doodles give useful dimensions, plus some details not withstanding the test of time:

RGB LED Radome Spider – doodles The actual center-to-center distances for the wire posts come from the battery dimensions, rounded up or down as appropriate, to the nearest multiple of 5 mm, so those are just serving suggestions.

-
Subscribe
Subscribed
Have a WordPress.com account? Log in now.

